작업자가 도로에 내리지 않아도 라바콘이 놓입니다
특장차 뒤에 다는 로봇팔이 차량 속도에 맞춰 라바콘을 일정한 간격으로 내려놓고, 작업이 끝나면 다시 집어 올립니다.
- 한국·중국 특허 출원
- 1/10 축소모델 설계·시뮬레이션 완료
- 특장차 전장설계 15년 경력 대표
라바콘은 아직 사람 손으로 놓습니다
도로 공사나 사고 처리 현장에서는 작업자가 차량 뒤에 타거나 도로에 내려 라바콘을 하나씩 놓고, 작업이 끝나면 다시 걸어가며 회수합니다. 옆 차로에서는 차량이 그대로 달리고 있습니다.
지금
- 작업자가 달리는 차로 바로 옆에 노출됩니다.
- 무거운 라바콘을 수십 번 들고 내리는 반복 작업입니다.
- 간격과 줄이 사람 손에 따라 들쭉날쭉합니다.
앞으로
- 작업자는 운전석에서 조작만 합니다.
- 로봇팔이 설치와 회수를 모두 맡습니다.
- 차량 속도에 연동해 정해진 간격으로 놓습니다.
작동 방식
장치는 특장차 적재함과 그 뒤에 붙는 로봇팔로 이루어집니다. 1톤, 2.5톤 등 차종에 맞춰 모듈로 붙일 수 있게 설계합니다.
설치할 때
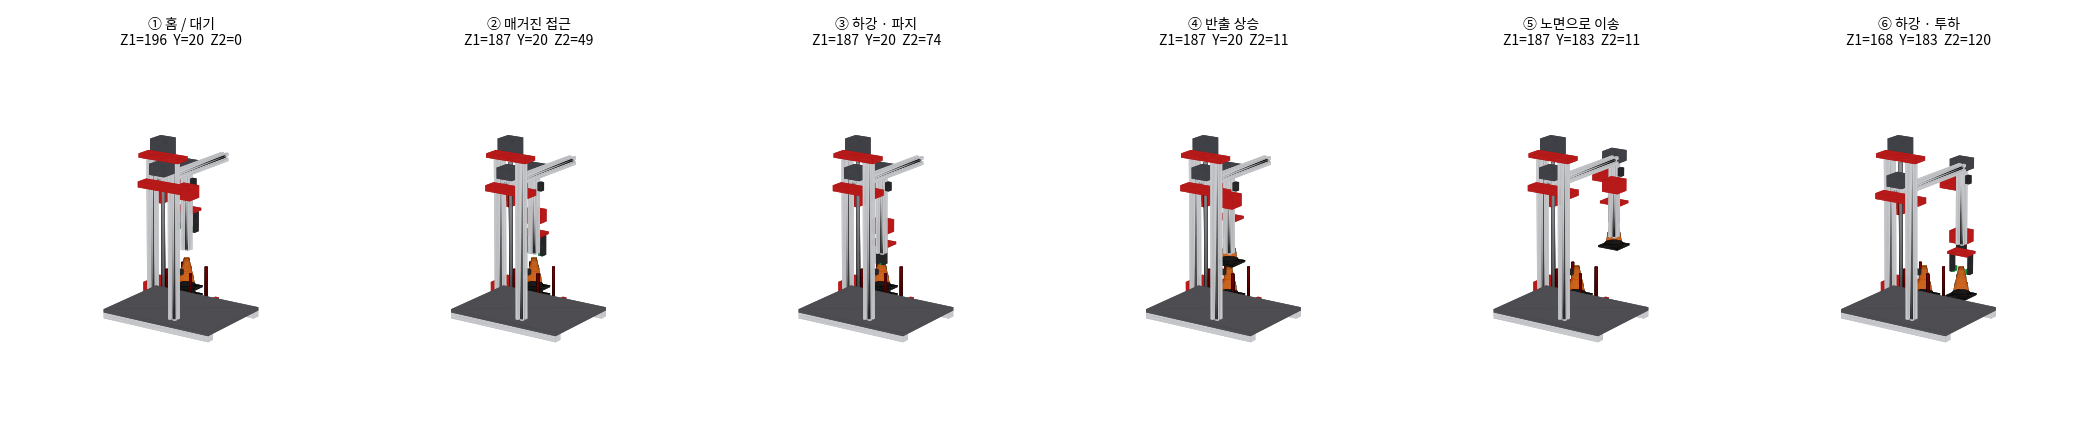
- 적재함에서 집기라바콘 꼭대기 구멍에 집게를 넣고 공기압으로 벌려 안쪽에서 단단히 잡습니다. 흡착 패드가 힘을 보탭니다.
- 노면 위로 옮기기로봇팔이 라바콘을 차량 뒤쪽 노면 위로 옮깁니다.
- 속도에 맞춰 내려놓기차량 속도를 읽어 설정한 거리나 시간마다 라바콘을 내려놓습니다.
회수할 때
- 라바콘에 다가가기차량이 줄지어 선 라바콘을 따라 천천히 이동합니다.
- 집어 올리기로봇팔이 라바콘 위치에 맞춰 내려와 집어 올립니다.
- 적재함에 쌓기집어 올린 라바콘을 적재함에 다시 차곡차곡 쌓습니다.
다음 단계에서는 카메라, 속도 센서, 거리 센서로 라바콘과 차량의 위치를 읽어 놓는 시점과 간격을 스스로 보정하고, 무인·정속 주행 차량과 연동하는 제어 시스템까지 넓힐 계획입니다.
1/10 축소모델 ConeBot
실제 제품을 만들기 전에, 로봇팔의 움직임을 책상 위에서 검증할 수 있는 1/10 축소모델을 설계했습니다. 3D 설계, 동작 시뮬레이션, 제어 프로그램까지 마쳤고 제작과 시연을 준비하고 있습니다.
| 구조 | 수직 마스트, 수평 아암, 끝단 승강의 3축 + 집게 |
|---|---|
| 크기 | 바닥판 300×220 mm, 높이 약 400 mm |
| 구동 | 스텝모터 3개, 서보 집게 1개 |
| 제어 | ESP32 보드, 와이파이 웹 화면으로 조작 |
| 대상 | 높이 75 mm 미니 라바콘 (실물 750 mm급의 1/10) |
진행 상황
특허로 아이디어를 먼저 보호하고, 축소모델로 움직임을 확인한 뒤 실제 제품을 설계합니다.
한국 특허 출원: 스마트 자동 라바콘 설치 회수 장치 (10-2026-0010386)
중국 특허 출원: 이동수단 탑재형 라바콘 설치 및 회수 장치 (202611227571.8)
1/10 축소모델 3D 설계, 동작 시뮬레이션, 제어 프로그램 완료
- 다음
축소모델 제작과 동작 시연
- 그다음
1톤·2.5톤 특장차용 실제 제품 설계
대표 나동욱
특장차 전장설계 15년. 차량에 들어가는 전기·전자 장치와 그 제어를 설계해 왔습니다. 도로 위 작업 차량이 실제로 어떻게 쓰이는지, 차량에 장비를 붙일 때 무엇이 어려운지를 현장에서 익혔습니다.
- 구급차 전장시스템
- 경찰차 경광등
- 경찰차 리프트 경광등
- 어린이보호차 전장시스템
- 캠핑카 전장시스템
- 한국도로공사 견인식 싸인카
- 한국도로공사 안전순찰차
Claude와 함께 만드는 방법
작은 팀이 기계, 전장, 소프트웨어를 모두 다뤄야 합니다. Claude는 손이 모자란 두 곳을 맡습니다.
시뮬레이터
로봇팔의 움직임, 차량 속도와 라바콘 간격의 관계, 부품끼리 부딪히는지를 실물을 만들기 전에 화면에서 확인하는 시뮬레이터를 만듭니다.
임베디드 코딩
모터, 집게, 센서를 움직이는 제어 프로그램을 작성하고 고칩니다. 축소모델에서 검증한 코드를 실제 제품으로 옮겨 갑니다.
연락처
사업 제휴, 시연 참관, 투자 문의는 메일로 보내 주세요.
[email protected]로 메일 보내기- 회사
- 루미나테크모터스 주식회사
- 대표이사
- 나동욱
- 주소
- 경기도 김포시 태장로 741, 231호